Visar inlägg med etikett Elektronik. Visa alla inlägg

söndag 27 juli 2014

LCD som instrumentering

Ett steg vidare i utvecklingen av den nya instrumenteringen med LCD är taget. Jag har slaktat ett antal gamla 15"-laptops för att få några skärmar. Displayerna från dessa har bildformatet 4:3 med XGA (1024 x 768) upplösning. Tror detta blir fint för att återge några visarinstrument och text om så behövs.

För att kunna koppla ihop en av dessa med datorns (fitPC2:ns) HDMI behövs lite elektronik. Dessa interface eller LCD-controllers finns att hitta i mängder på ebay. De drivs med 12V och har ingångar för VGA, DVI och HDMI.

måndag 14 juli 2014

Delay-box till BMS och kontaktorer

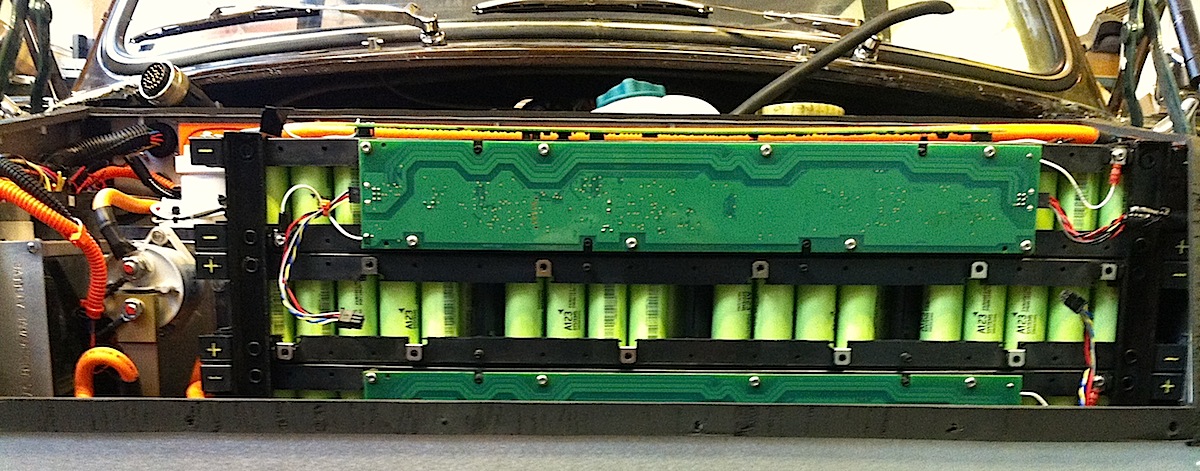
Jag har haft lite sporadiska fel i batteriet. BMS:et har indikerat två typer av fel: kritiskt fel och POST-fel. En tänkbar förklaring kan vara frånkopplingen av den extra kontaktor som jag monterat i varje batterilåda. Dessa kontaktorer tillsammans med de två ursprungliga har till syfte att koppla bort HV+ och HV- i respektive låda när tändningen slås av eller om ett allvarligt fel skulle inträffa. I dagsläget aktiveras (sluter) de två extra kontaktorerna vid tändningsnycklelns radioläge. Nästa läge (tändning:TILL) väcker BMS:et, så att när BMS:et vaknar ser det de två batterierna hopkopplade. Problem uppstår antagligen när man slår av tändningen och radioläget för snabbt. Eftersom BMS:et har en eftergång på ca.10s. så detekteras ett fel, den totala packspänningen som BMS:et mäter blir noll eftersom batterierna frånskiljs av de två extra kontaktorerna som är kopplade på radioläget.

En lösning på detta problem skulle vara att styra BMS:et och de extra kontaktorerna med viss fördröjning och det är just detta som Delay-boxen får fixa.

Planen är att ta bort all styrning från tändningens radioläge och med och utan en fördröjning med tänding (Kl.15) som enda input till delay-boxen.

Logiken blir följande:
Vid tändningspåslag (Kl.15 OFF==>ON) aktiveras de extra kontaktorerna direkt och spänningen för aktivering av BMS:et får en fördröjning på ca. 2s.
När tändningen slås av (Kl.15 ON==>OFF) inaktiveras BMS:et först för att vänta ut eftergången och sen 12s. senare öppnas de extra kontaktorerna.

fredag 3 januari 2014

PTC-element för värme i elbilen

Det hade varit skönt att få lite värme i Hundkojan nu under vintern, även om den riktiga kalla vintern ännu inte kommit.

Det finns väl egentligen två lösningar som jag ser det.

Enklast vore nog ett klassiskt vattenbaserat värmesystem med en radiator med fläkt i kupén, en cirkulationspump och en elektrisk vattendoppvärmare. Det känns tyvärr som ett system med onödigt många komponenter och dessutom en onödigt lång tidsfördröjning innan värmen kan utvinnas.

Lite mer utmaning är det att gå på en lösning med PTC-värmere. Denna skall i så fall anslutas på HV-spänning för hög effektivitet och för att inte belasta Elkojans DCDC-omvandlare.

Lite fakta:
PTC-element, även kallade PTC-värmare är en dopad polycrystallinkeram, baserad på bariumtitanat (BaTiO3). Genom en speciell dopingsprocedur går det att erhålla hög konduktivitet vid relativt låga temperaturer. I dessa låga temperaturer, beter sig PTC-elementet som en klassisk halvledare med en negativ temperaturkoefficient (NTC). Men när den definierade Min-temperaturen överskrids, ökar motståndet snabbt med en faktor 10 (logaritmiskt), se bild.

Det finurliga är att denna PTC-keram inte kan nå brandfarligt höga temperaturer eftersom resistansen ökar med ökande temperatur, på detta sätt är den självbegränsande. Kylning av PTC-keramen från t.ex. en fläkt minskar resistansen och mer energi kan tas ut.
Dessa egenskaper är alltså idealiska för uppvärmningsapplikationer. PTC-element kallas därför för "självreglerande" eller "dynamiska" värmare .

Jag gissar att det krävs en hel del laborerande för att optimalt kunna utvinna värme med PTC-teknik.
Om jag skulle använda ett PTC-element med 4000W så drar detta 10-12A med min HV-systemspänning på 360V. Dessa värmare har som nämnts en inrusningsström som är 10 ggr högre än den vid arbetstemperaturen.  Detta innebär att PTC-elementet skulle dra 40kW under ett par sekunder tills dess att arbetstemperaturen uppnås. Det kanske kan vara möjligt att PWM-styra effekten, men det kan också göra att arbetstemperaturen adlig uppnås och strömmen inte minskar, vad vet jag.
En annan lösning är att ha flera parallella element och aktivera dem sekventiellt, eller en kombination av båda styrningarna.

Jag gjorde ett första tappert försök genom att skaffa en kupévärmare med PTC-element, en sådan som man kan köpa som biltillbehör. Jag tänkte att två seriekopplade 230V element skulle fungera fint i elbilen. Tyvärr visade det sig att kylflänsarna runt själva PTC:n INTE var isolerade från matningsspänningen. Detta skulle bli en livsfarlig kombination med fukt och vatten.

Avslutningsvis i detta inlägg så blir mitt nästa steg att hitta ett PTC-element med flera parallella 400VDC värmare och som dessutom är elektriskt isolerade.

torsdag 5 december 2013

Första snön

Ja då var det dags för den första snön i Göteborg. Vag kan vara mysigare än att bygga vidare på CAN-displayen.

Tanken är att få implementera stöd för en ny GSM-enhet som skall användas för dataöverföring från Elkojan till min webbserver.

Arbetet stod stilla efter att jag av misstag brände upp den förra CAN-displayen. Men två nya utvecklingskort, en grafisk display och en CAN-transceiver senare så är jag på banan igen... 

söndag 15 september 2013

Mätuttag

En snabbis i garaget gjorde att panelen med mätuttagen är på plats. Synd bara att jag alltid glömmer bort att CAN- interfacen har D-sub med låsning som är i vägen när man skall ansluta mot chassimonterade honor. Hur kommer det sig att D-sub lever kvar?
Skit samma, jag kommer nog att sätta dit några XLR-kontakter som komplement.
Jag mins från discjockey-tiden att dessa kontakter var tillförlitliga. En 4-polig XLR-hona för Bil samt BatteriCAN.  På så sätt kan jag ha en snabbkontakt för att ansluta CAN-interfacet från KVASER. Sen någon USB för fitPC:n samt omprogrammering av några av styrsystemen jag bygger, t.ex Telematikenheten eller CAN-displayen.
Kanske ett cigarettändaruttag också.


Jag påbörjade installationen av .NET på fitPC:n också förresten. Lite pyssel till men sen skall jag nog kunna testa Windowsapplikationen som skall bli mitt nya huvudinstrument.


Over and out. Imorgon blir det eLeMans på Göteborg City Arena, dessvärre inte i Hundkojan utan i en Citroen C-Zero. Men kul blir det, och en fet CAN-mätning från hela tävlingen.

lördag 14 september 2013

Provkörning med det elektroniska växellägesinterfacet

Jag tänkte att det vore dags att koppla bort vridomkopplaren som använts som växelväljare.

Gissar att den lösningen inte accepterats under besiktning. Den var dessutom placerad under instrumentbrädan på passageraren sida, hehe.
Istället fick jag användning av den riktiga mekaniska växelväljaren.
Jag kopplade in interfacet, men det visade sig att jag behöver justera gränserna något för Out-Of-Range detektionen.

 För övrigt gick provturen bra och växlingarna funkade fint.

söndag 1 september 2013

Telematik - antenner för GPS och GSM

Telematiksystemet som konstrueras just nu baseras på ett max32-mikrokontrollerkort och ett GPS/GSM-Arduino-shield. Detta har visades i ett tidigare inlägg men nu är det dags att få det klart. Jag har börjat att skriva lite kod för att få igång GSM-enheten. Denna är en Telit GE-865-QUAD som kommunicerar med mikrokontrollern via AT-kommandon över en serieport.


När det gäller GPS så vet jag inte riktigt vad som skall användas. Det sitter en Fastrax UP501 mottagare på mitt "shield", men nackdelen med denna GPS-enhet är att den har inbygd antenn.
Min plan var nämligen att använda en kombinerad GPS/GSM-antenn som kunde monteras under glasfiberfronten.
Det finns ju flera fina GPS-mottagare med SiRF Star III att välja mellan som alla har USB-anslutning. Om jag kör på denna lösning så blir det en GSM-glasantenn i vindrutan eller bakrutan och en GPS-puck på hatthyllan. Alltså två synliga antenner istället för en puck under huven. Så här ser lösningen ut med två antenner:


Oavsett så blir det till att börja skriva lite kod för att konfigurera GPS-mottagaren och läsa in GPS-koordinater till mikrokontrollern. Om jag använder UP501:an (med inbygd antenn) så kan det bli lite extra pyssel eftersom mottagaren är kopplad via en serieomvandlare till SPI just för att Arduinokorten bara har en serieport och denna är upptagen för GSM-enheten.


torsdag 11 juli 2013

fitPC2, hjärnan till Hundkojans nya huvudinstrument

FitPC, kul namn. Jag tror att denna lilla PC kan bli perfekt till att driva LCD:n som skall sitta bakom instrumentpanelen. Kittlande prestandasiffror: 10cm stor,  Solid-State-Disk och mindre än 10W strömförbrukning.

Jag var inne på att använda en Raspberry Pi,
men jag kände att det skulle ta för lång tid för mig att lära mig dess system.

Här lite specifikationer för fitPC2:
CPUIntel Atom Z550 2GHz
ChipsetIntel US15W SCH
Memory2GB DDR2-533 on-board
StorageKingston 120GB 2.5″ SATA SSD
miniSD socket
Display & GraphicsIntel GMA500 graphics acceleration
Full hardware video acceleration of H.264, MPEG2, VC1, and WMV9
DVI Digital output up to 1920 x 1200 through HDMI connector
AudioLine-out, line-in, mic
5.1 Channels S/PDIF
Networking1000 BaseT Ethernet
802.11n WLAN
(based on RaLink RT3090, single antenna)
USB6 USB 2.0 High Speed ports
IRProgrammable consumer IR receiver

Case100% aluminum. Die cast body
Dimensions101 x 115 x 27 mm
Weight370 grams  including hard disk
Operating Temperature0 – 70 deg C with SSD
Power12V single supply
8-15V tolerant
Power Consumption6W at low CPU load
8W at full CPU load
0.5W at standby


Unboxing i all ära men det är inte min grej. Jag låter hellre en fjunläppsprydd prepubertal amerikansk tekniknörd spendera sin tid på detta.
Jag slet upp den Israeliska förpackningen så fort det gick och snabbt in med 120GB SSD:n.


Nu blir det till att installera operativsystem och koda vidare på displayapplikationen.

fredag 5 juli 2013

Test av elektroniken för elfläktsstyrningen

Såhär blev resultatet. Toppen på relähuset har kapats ur för att ge plats åt en bit kylelement som FET:en sitter på. På sidan finns en lysdiod som visar utstyrningen och ett litet hål in till en trimpotentiometer med vilken man kan ställa önskad utstyrning.

Effekttransistorn (FET:en) har en Drain/Source resistans på ca 4mohm när den är aktiv. Med så pass låg resistans borde värmeutvecklingen från kylflänsen inte bli särskilt stor.

 FET:en switchas med 120Hz från en NE555 timerkrets och dutycyclen går enkelt att ställa om mellan 10 och 93%.
Oscilloskåpbilden visar max utstyrning mätt över 12V lysdioden.

Nästa steg nu blir att testa fläktstyrningen i elbilen med riktig belastning, dvs. elkylfläkten och hitta en lämplig utstyrning för fläktläget: "LÅG-fart".

lördag 29 juni 2013

Fläktstyrning av elkylfläkt

Varför finns det en elkylfläkt i hundkojan? Jo, det finns alltid vissa förluster att ta hand om. Elkylfläkten sitter bakom kylaren som är kopplad för att leda kylvatten(eller glykolvatten) genom kylmanteln runt elmotorn och genom aluminiumkylblocket i kraftelektroniken. Kraftelektroniken innefattar elmotorinvertern, HV-batteriladdare och en DC/DC- omvandlare.

Systemet är designat för att kunna ge två nivåer av kylning. Dvs. styrsystemet kan kan begära elkylfläkten att snurra på låg- eller högfart via två separata reläer. Högfart innebär att elkylfläkten körs på 12V och och vid lågfart kopplas en resistor in i serie med elkylfläkten. 
Denna resistor är ett effektmotstånd som sitter bakom elkylfläkten för att kylas.


I en elbil anser jag att man bör hushålla med energin från batteriet, så varför bränna bort energin i ett effektmotstånd när fläkten går på lågfart?

En ganska enkel lösning skulle vara att ta bort effektmotståndet och ersätta lågfartsreläet med ett relä som levererar önskad spänning utan förluster. 

Jag har säker på att någon annan tänkt damma tanke. Tyvärr har jag inte hittat någon lösning för detta på nätet så jag får försöks lösa det själv. 

Min tanke är att modifiera befintligt lågfartsrelä genom att ta bort den elektromekaniska switchen och ersätta denna med en PWM-styrd halvledare. 

En NE555 timerkrets som styr en FET borde fungera fint. 

söndag 2 juni 2013

Blinkersrelä för LED-lampor

Detta kanske inte är det mest vetenskapliga inlägg, men kanske en hjälp för er som vill byta till blinkerslampor med LED eller bara öka förståelsen för dessa.

De främsta anledningarna till att byta till LED-ljus som jag ser det är:

  • mindre strömförbrukning jämfört med konvetionella glödtrådslampor
  • oändlig livslängd
  • snyggare och mer distinkt indikation, utan efterglödning
Men det finns vissa saker man bör tänka på. Om man som i mitt fall har reläer som har två anslutningar så är dessa konstruerade med ett värmelemet som får en bimetall-switch att sluta och öppna blinkerskretsen.
Bilden nedan visar konstruktionen, bilden och mer info finns att hitta på howstuffworks.com

Problemet som uppkommer när man byter till LED är att strömmen blir för låg genom värmeelementet så reläet aldrig sluter. En LED-lampa drar runt 30mA mot en 21W glödtrådslampa som drar nästan 2A. Dettta går att lösa med ett parallellkopplat effektmotstånd, men då försvinner hela idéen med att ha lågenergilampor. Det finns elektroniska reläer med två anslutningar som direkt kan ersätta originalreläerna om man vill använda LED-ljus.
En nackdel med dessa är att de inte alltid är konstruerade med ett relä, utan med en transistor som styr LED-lamporna. Detta gör att man förlorar det tickande ljudet.

I hundkojan finns ett blinkersrelä för blinkersfunktionen men också ett för varningsblinkers. Jag har valt elektroniska reläer med tre anslutningar. Den 3:e anslutningen är en jord för att driva elektroniken och det lilla inbyggda reläet, som alltså ger ett tickande ljud.


Här elschema och mått:
Och här en bild på innanmätet:


En sida som har en hel del LED-ljus är SuperBrightLEDs


Avslutningsvis en lite filmsnutt som visar resultatet.

söndag 19 maj 2013

Temperatursensor på cellövervakningskort orsak till fel

Cellövervakningskortet på batterimodul 2 är bortmonterad.

Kortet har två temperatursensorer med TO-92 kapsling: Microchip MCP9700 Low-Power Linear Active Thermistor. Kan hända att någon lödning med tiden blivit sämre, så är det ju med höga hålmonterade komponenter.

Som synes gjorde det gott att löda om de två temperatursensorerna.

Efter montering och ett nytt försök så sluter bakre batteripaketets kontaktor och BMS:et gör Pre-charge, men sen upptäcks ytterligare något galet. Hmm, mer felsökning nästa gång.

onsdag 1 maj 2013

Styrbox för Lithium-batteriet

Elektroniken för styrning av de extra kontaktorerna som jag skrev i tidigare inlägg har nu stoppats in en plastlåda och testkörts.
De två lysdioderna indikerar fördröjningen.

Under nästa garagekväll kommer jag nog att kunna testa att driftsätta batterierna. För detta ändamålet har jag byggt en liten testbox, mest för att kunna laborera lite med de olika styrsignalerna. Inget avancerat, bara några omkopplare med lysdiodsindikering.

fredag 29 mars 2013

Vattensensor i batteriet


Den nedre delen av det bakre batteriet är helt inneslutet i plåt, och det finns ingen möjlighet att se om oönskat vatten trängt in. Därför har en vattenavkänningskabel installeras.

Med elektriskt ledande polymerteknologi och fluorpolymerkonstruktion är denna kabel mekaniskt stark och kemiskt resistent. Kabeln är konstruerad med två avkänningledningar, en larmsignaltråd och en kontinuitetstråd inbäddad i en fluorpolymerbärare.


Kabeln kan detektera ledande vätskor längs hela dess längd. De flesta syror och basiska vätskor och även avjoniserat vatten kan detekteras. I hudkojans batteri är jag inte är intresserad av den exakta positionen av vatten längs kabeln, bara att upptäcka förekomsten av vatten eller inte.


måndag 25 februari 2013

CAN DISPLAY del 3

En kväll framför datorn. CAN displayen ansluten till Kvaser interfacet.


Batterisymbolen är indelad i 20% steg.

Skall väl försöka att cadda ett shield till PIC32-kortet som jag kan montera displayen, CAN-tranceivrarna, 5V-stabbe och en FET för att driva LED-bakgrundsbelysningen med så att denna kan PWM:as för olika ljusstyrka.


Så här ser displayen ut när jag simulerar batteridata på CAN.

tisdag 15 januari 2013

CAN display del 2

Det har filats vidare på CAN-displayen. Processorkortet är en Arduino™ klon, baserat på Microchip PIC32MX795F512L. Några nya stiftlister fick göra plats för kvällens lödövning.

Jag har nu fixat en dubbel CAN-transceiver, med två av Microchips MCP2551.
Kodmässigt sett så är även CAN-biblioteket klart och kompilerat.

Klockan blev tyvärr lite för mycket, men snart blir det debug av displayen med simulering av CAN-data från ett externt Kvaser-interface.

Microchip PIC32MX795F512L

Inte snyggt, men kanske funktionellt...
Fram- och baksida CAN-trancsceivrarna


måndag 7 januari 2013

CAN display

Lite för lite garagetid blev det tyvärr under jul/nyårsledigheten, men desto mer elektronikbygge och kodknackande.

Denna gång en lite fetare processor, en PIC32. Denna har dubbla CAN så den lämpar sig fint för en eller ett par displayer för lite go CAN-data.

Hittills har det bara blivit ett bibliotek för en 128x64 pixlig KS0108 GLCD (grafisk LCD), men CAN biblioteket är på god väg.

Här ett smakprov på en startbild


och här på hur det kanske kommer att se ut när CAN-datan tolkas

måndag 24 september 2012

Låda till BMS, Battery Management System

Försök att hitta en plastlåda med lock i klar plast med måtten 280x120x50mm invändigt! Ja, rätt, det är omöjligt. Jag vet inte hur länge jag har letat.

Istället fick jag bygga en låda.

Lådan har en lexanplast framsida, baksida av svartmålad glasfiberlaminat och långsidor gjorda av en aluminiumprofil från Solectro.

Det som saknas är kortsidor av L-profil i aluminium, som även blir fästvinklar.
Sen skall allt stoppas in i den främre batterilådan.

tisdag 24 juli 2012

Test av elektroniskt växellägesinterface

Nu är interfacet klart.

Mjukvaran har anpassats lite till för att göra den mer robust.
1) Analogsignalen från vinkelgivaren som skall sitta på växelarmen samplas 10 ggr, lägsta och högsta värdet kastas och medelvärdet av de resterande 8 samplena används som värde.
2) Ett skydd mot att signalen felaktigt skulle kunna hoppa två vaxellägen är också implementerat.

Här är en liten film som visar kalibreringen av växellägena:


Och här en lite test av lägena och i slutet en "out-of-range"-detektering.
De fyre gula lysdioderna till höger visar status på interfacets utgångar. Dessa signaler läses av elmotorinvertern och omvandlas till växelläge....


tisdag 10 juli 2012

Elektroniskt växellägesinterface


Vad kan vara bättre en regnig semesterkväll än att få konstruera en elektronisk del till Elkojan. Nördigt, hmmm, ja!
Denna gång är det ett interface för att omvandla en analog signal från en vinkellägesgivare fäst på växellådans växelväljararm till fyra digitala ingångar på elmotorinvertern.

Jag har lite förkärlek till Microchips 8-bitars mikroprocessorer, så ett gammalt demokort med en PIC18F2585 fick duga till detta interface. Det visade sig att det nu finns en gratis utvecklingsmiljö MPLAB-X att ladda ner till Win, MacOS och Linux. Fint!

Underbara MPLABX
Installationen var smärtfri och snart var jag igång med ett "Hello World" exempel kopplat till programmerings- och debug-interfacet PICkit3. Fast det var "BLINK" ett hysteriskt blinkande av en lysdiod på kortet, haha!


Förutom det 28-pinnars demokortet så är det faktiskt inte så många fler komponenter.
En vettig 5V spänningsregulator behövdes, här fick det bli en L387 som lämpar sig väl när det gäller 12V-omvandling i bil-miljö. För att driva utgångarna tänkte jag att en klassisk array driver, ULN2003, funkar nog. 5st 12V lysdioder för att visa växellägena: P, R, N, D och E samt en för att indikera fel (om givaren hoppat loss eller om någon av dess tre anslutningar lossat). Förutom detta sitter det en tryckkontakt för att kunna hoppa in i kalibrerings-mode och lära upp växellägena. Mikroprocessorn har inbygd RC-oscillator, så någon kristall behövs inte. Denna applikation ställer inga högre krav på tidsnoggrannhet.
L387A och ULN2003

Applikationen läser kontinuerligt den analoga spänningen från givaren. Denna är mellan 0,5 och 4,5V för 90grader rotation. Om spänningen är utanför dessa gränser tänds en felindikering på interfacet och N (Neutral) väljs som aktiv växel. Mellan P och E är det 70grader, vilket borde fungera att fånga upp med givaren.
Kalibreringsläget kommer man in i om en knapp på interfacet hålls inne samtidigt som tändningen slås på. Lysdioderna blinkar för att visa kalibrerings-mode och sen samlas värden in för P-läget följt av de andra lägena med ett par sekunders mellanrum. Tanken är att "jucka"lite lätt med växelväljaren i varje läge för att hitta min/max positionen. Fyra värden(positioner) mellan de verkliga växellägena sparas sen undan i EEPROM som nivåer för lägesdetekteringen.
Skärmdump från kodandet av interfacemjukvaran

 Mer om elektroniken och test av interfacet kommer...